Jiwon Park
Jiwon Park
Home
Projects
Publications
Experience
Posts
Talks
Contact
CV
Light
Dark
Automatic
Humanoid Robot
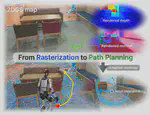
2DGS-Planner: Rasterization-based Path Planning in 2D Gaussian Splatting Map
2DGS-Planner queries rendered surfaces to build adaptive roadmaps and refine ground-robot paths directly in 2D Gaussian Splatting maps, with real-world humanoid deployment.
Jiwon Park
,
Dong-Uk Seo
,
Hyun Myung
PDF
Cite
DOI
arXiv
Project Page
Cite
×